작은 AI에 여러 능력 넣었더니 '충돌'…국내 연구진 해법 찾았다[과학을읽다]
전체 맥락을 이해하기 위해서는 본문 보기를 권장합니다.
사람들 사이를 이동하는 로봇은 앞에 있는 사람이 어디로 움직일지 예상하는 동시에 어느 길로 가야 부딪히지 않을지도 판단해야 한다.
박 교수는 "로봇이나 자율주행처럼 실제 공간에서 움직이는 AI는 제한된 컴퓨터 자원으로 여러 판단을 동시에 내려야 한다"며 "여러 기능을 하나의 작은 AI에 담을 때 발생하는 성능 저하 문제를 해결한 것으로, 앞으로 실제 로봇에 적용해 활용 가능성을 검증할 계획"이라고 말했다.
이 글자크기로 변경됩니다.
(예시) 가장 빠른 뉴스가 있고 다양한 정보, 쌍방향 소통이 숨쉬는 다음뉴스를 만나보세요. 다음뉴스는 국내외 주요이슈와 실시간 속보, 문화생활 및 다양한 분야의 뉴스를 입체적으로 전달하고 있습니다.
모델 크기 유지하면서 성능 높여…로봇·자율주행 등 피지컬 AI 활용 기대
사람들 사이를 이동하는 로봇은 앞에 있는 사람이 어디로 움직일지 예상하는 동시에 어느 길로 가야 부딪히지 않을지도 판단해야 한다. 각각의 능력을 별도 인공지능(AI)에 맡기면 정확도를 높일 수 있지만, 그만큼 연산량과 메모리가 늘어난다. 반대로 하나의 작은 AI에 여러 능력을 넣으면 서로의 학습을 방해하는 문제가 발생한다.
국내 연구진이 이처럼 여러 기능을 하나의 소형 AI 모델에 통합할 때 발생하는 '스킬 충돌(Skill Conflict)'을 줄이는 학습 기술을 개발했다. 제한된 연산 자원으로 여러 판단을 동시에 내려야 하는 로봇과 자율주행 등 '피지컬 AI'의 경량화에 활용될 수 있을 것으로 기대된다.
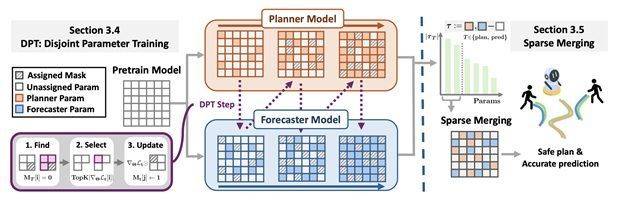
대구경북과학기술원(DGIST)은 박대희 전기전자컴퓨터공학과 교수 연구팀이 한국과학기술원(KAIST) 연구팀과 공동으로 사람의 움직임 예측과 로봇의 이동 경로 계획을 하나의 소형 AI에서 수행하는 '분리형 파라미터 학습(DPT)' 기술을 개발했다고 11일 밝혔다.
작은 AI 안에서 벌어진 '자원 다툼'
사람이 많은 공간을 움직이는 로봇은 주변 사람들의 이동 방향을 예측하면서 동시에 충돌을 피할 경로를 계산해야 한다. 두 작업에 각각 별도의 AI 모델을 사용하면 연산 자원과 메모리 사용량이 커져 소형 로봇 등에 탑재하는 데 부담이 된다.
문제는 여러 기능을 하나의 모델에 합친다고 해결되지 않는다는 점이다. 서로 다른 작업이 AI 모델 내부의 같은 영역을 학습에 사용하면서 간섭을 일으켜 오히려 각각의 성능이 떨어질 수 있기 때문이다. 연구팀은 이를 '스킬 충돌'로 정의하고 움직임 예측과 경로 계획을 동시에 학습시키는 과정에서 실제로 이런 현상이 나타나는 것을 확인했다.
연구팀이 개발한 DPT는 각 기능이 AI 모델 내부의 서로 다른 부분을 중심으로 학습하도록 분리하는 방식이다. 이후 각 작업에 필요한 부분만 선택해 하나의 모델로 통합한다. 이를 통해 모델 크기를 키우지 않으면서 움직임 예측과 경로 계획이 서로 간섭하는 현상을 줄였다.
연구팀은 로봇 움직임 연구에 활용되는 JRDB와 JTA 데이터 등을 이용해 성능을 검증했다. 그 결과 기존 방식보다 주변 사람의 움직임 예측 정확도가 높아졌고, 로봇의 이동 경로 오차와 충돌 가능성도 감소했다. 자율주행 AI를 대상으로 한 추가 실험에서도 성능 향상을 확인했다.
박 교수는 "로봇이나 자율주행처럼 실제 공간에서 움직이는 AI는 제한된 컴퓨터 자원으로 여러 판단을 동시에 내려야 한다"며 "여러 기능을 하나의 작은 AI에 담을 때 발생하는 성능 저하 문제를 해결한 것으로, 앞으로 실제 로봇에 적용해 활용 가능성을 검증할 계획"이라고 말했다.
이번 연구에는 DGIST 서태원 석사과정생과 전선애 학부연구생이 참여했으며 박 교수가 교신저자를 맡았다. 연구 결과는 컴퓨터비전 분야 국제학회 '유럽컴퓨터비전학회(ECCV) 2026'에 채택돼 10~12일 스웨덴 말뫼에서 발표된다. 연구는 엔비디아 아카데믹 하드웨어 그랜트 프로그램의 지원을 받아 수행됐다.
김종화 기자 justin@asiae.co.kr
Copyright © 아시아경제. 무단전재 및 재배포 금지.
- "추석 연휴 끝났는데 또 쉰다고?"…28일 월요일, 빨간날 될 수 있을까
- "건강한 기름이라며?"…매일 해먹은 달걀 프라이인데 '날벼락'
- "딱 두 잔 마셨는데 실명"… 48명 목숨 앗아간 '이 술'의 정체
- "모텔 접하고 문화적 충격"…북한 성문화 실태 폭로한 탈북여성
- "60초 연기하고 출연료 5300만원" 인기 엄청나더니…AI로 中 숏폼드라마 시장 급성장
- "도둑 아저씨 저랑 놀아요" 침입자에게 장난감 물어다 준 골든리트리버
- "사형 받고 싶다, 가오 사니까"…반성 없는 장윤기 교도소 발언
- "세금으로 1인당 180만원짜리 저녁밥 꿀이네"…파리 출장서 초호화 만찬 즐긴 의원들
- "유흥업소 출신 시구자가 말이 되나"…日 야구단 행사 결국 없던 일로
- 박위 아내 송지은, 눈물 영상에 비판 쏟아져…결국 댓글창 폐쇄