옆 로봇 눈치껏 따라해 공간 형태 알아내는 군집로봇
전체 맥락을 이해하기 위해서는 본문 보기를 권장합니다.
군집로봇 속 개별 로봇이 옆에 있는 로봇과 정보를 주고받으면서 공간의 형태를 파악하는 기술이 개발됐다.
프랑스 파리대와 프랑스 소르본대 공동연구팀은 군집로봇 속 로봇이 열이 확산하듯 정보를 확산해 공간의 형태를 파악하는 기술을 개발하고 연구결과를 22일(현지시간) 국제학술지 '사이언스 로보틱스'에 게재했다.
실험에서 군집로봇은 공간이 원판 형태인지 또는 도넛 형태인지 성공적으로 구별했다.
이 글자크기로 변경됩니다.
(예시) 가장 빠른 뉴스가 있고 다양한 정보, 쌍방향 소통이 숨쉬는 다음뉴스를 만나보세요. 다음뉴스는 국내외 주요이슈와 실시간 속보, 문화생활 및 다양한 분야의 뉴스를 입체적으로 전달하고 있습니다.
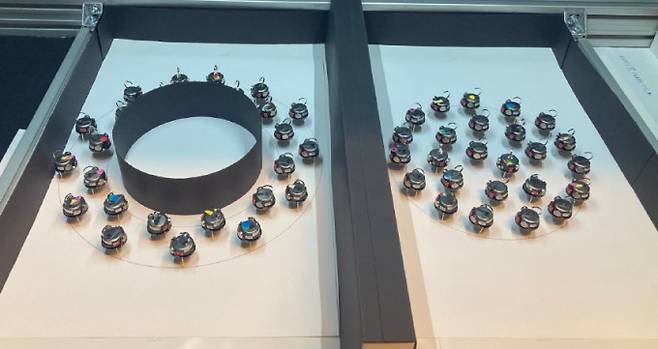
군집로봇 속 개별 로봇이 옆에 있는 로봇과 정보를 주고받으면서 공간의 형태를 파악하는 기술이 개발됐다. 복잡한 공간 감지 장비나 위치 추적 기술 없이 근거리 통신 기술만 활용한다.
프랑스 파리대와 프랑스 소르본대 공동연구팀은 군집로봇 속 로봇이 열이 확산하듯 정보를 확산해 공간의 형태를 파악하는 기술을 개발하고 연구결과를 22일(현지시간) 국제학술지 '사이언스 로보틱스'에 게재했다.
연구팀은 물체에서 열이 전달되는 양상에서 착안해 로봇끼리 서로 정보를 전달하는 '스펙트럼 군집로봇공학(Spectral swarm robotics)' 체계를 고안했다.
열은 한 점에서 출발해 인접한 곳으로 점점 퍼진다. 공간의 형태에 따라 열이 확산하는 양상이 다르다.
예를 들어 원형 물체의 한 귀퉁이에서 열이 확산되기 시작한다면 열이 여러 방향으로 확산된다. 도넛 모양의 물체 한 귀퉁이에서 열이 확산되기 시작하면 열이 도넛형 경로를 따라 돌아서 전달돼야 하므로 반대편까지 열이 닿는 시간이 더 걸린다.
연구팀은 이 원리를 군집로봇에 적용했다. 여기서는 개별 로봇 사이에 열이 아니라 정보가 전달됐다. 로봇은 서로 간격을 벌린 뒤 상호작용을 통해 임의의 수치값을 주변 로봇에 전달한다. 이 과정에서 각 로봇은 자신이 가진 수치 값을 이웃 로봇의 평균값에 맞춰 조정한다.
연구팀은 수치정보가 확산하는 속도로 공간의 기하학적 특성을 나타내는 '라플라시안 고유값'을 추정했다. 이를 미리 정의된 공간 형태의 고유값과 비교해 로봇들이 활동하는 공간의 형태를 판별하도록 했다.
연구팀은 각각 25대의 로봇으로 구성된 킬로봇(Kilobot)과 포고봇(Pogobot) 군집을 이용해 시뮬레이션과 실제 실험을 진행했다.
실험에서 군집로봇은 공간이 원판 형태인지 또는 도넛 형태인지 성공적으로 구별했다. 킬로봇은 73%의 정확도를 보였고 포고봇의 정확도는 100%였다.
로봇은 이외에도 별모양, 직각삼각형, 정사각형 등 5개 도형의 형태도 구분했다.
연구팀은 "스펙트럼 군집로봇공학 접근법은 군집에 속한 로봇의 수를 스스로 계산하거나 공간의 경계와 내부 빈 공간을 인식하는 등 작업에도 활용될 수 있다"고 말했다.
<참고자료>
doi: 10.1126/scirobotics.adr9578
[김소연 기자 lecia@donga.com]
Copyright © 동아사이언스. 무단전재 및 재배포 금지.