“사람 닮았다고 휴머노이드 아니다… 빠른 상용화, 낙관은 금물” [월요인터뷰]
전체 맥락을 이해하기 위해서는 본문 보기를 권장합니다.
"사람들은 로봇이 일자리를 빼앗을 일만 걱정한다. 어느 정도는 그럴 수 있다. 하지만 로봇은 우리가 절실히 필요로 하는 노동력의 원천이기도 하다. 많은 나라에서 생산가능인구가 부족해지는 상황에서 앞으로의 화두는 '로봇을 이용해 노동력 부족을 어떻게 해결할 것인가'가 될 것이다."
"진짜 질문은 '로봇을 이용해 노동력 부족 문제를 어떻게 해결할 것인가'이어야 한다. 많은 사람이 자신들의 일터에서 이직률이 높거나 필요한 기술을 가진 사람을 구하지 못한다고 이야기한다. 고령화, 젊은 사람들의 태도 변화, 출산율 감소까지 고려한다면 '앞으로 인류는 생산성을 어디에서, 어떻게 확보할 것인가'가 중요하다."
이 글자크기로 변경됩니다.
(예시) 가장 빠른 뉴스가 있고 다양한 정보, 쌍방향 소통이 숨쉬는 다음뉴스를 만나보세요. 다음뉴스는 국내외 주요이슈와 실시간 속보, 문화생활 및 다양한 분야의 뉴스를 입체적으로 전달하고 있습니다.
노동계 반발 등 생산현장 투입 우려
고령화 사회 일손 채울 핵심 자원
이직률 높은 직종의 대안될 수도
인류의 생산성 어떻게 확보할 건가피지컬AI 본격 도입에 따른 변화는
진정한 휴머노이드, 의사소통 중요
사회적 수용엔 수십년 걸릴 수도
정서·문화적 적응에 한 세대 소요앞으로 어떤 과제를 풀어야 하나
보스턴다이내믹스 구동기술 독보적
정교한 손조작 능력·강화학습 집중
안전 제어·기술 지속 발전시켜야
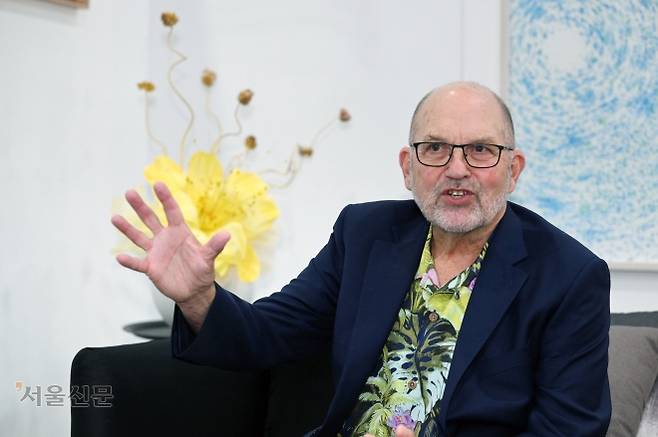
“사람들은 로봇이 일자리를 빼앗을 일만 걱정한다. 어느 정도는 그럴 수 있다. 하지만 로봇은 우리가 절실히 필요로 하는 노동력의 원천이기도 하다. 많은 나라에서 생산가능인구가 부족해지는 상황에서 앞으로의 화두는 ‘로봇을 이용해 노동력 부족을 어떻게 해결할 것인가’가 될 것이다.”
‘로봇공학의 대부’로 통하는 마크 레이버트(77) 보스턴다이내믹스 창립자 겸 로보틱스&인공지능 연구소(RAI) 소장은 지난 6일 서울 강남구 코엑스에서 서울신문과 인터뷰를 하면서 로봇과 함께 공존할 미래에 대해 막연한 두려움에 사로잡힐 일이 아니라 가능성의 관점에서 바라봐야 한다고 강조했다. 고령화와 출산율 저하에 따른 거스를 수 없는 인구구조 변화 속에 인류의 지속가능한 생산성을 담보하려면 불가피하다는 측면에서다.
그는 ‘휴머노이드(Humanoid·인간 형태의 것)’란 단어조차 생소했던 1980년대 미국 카네기멜런대 연구실에서 한 발로 뜀박질하면서 균형을 잡는 1족 보행 로봇 ‘호퍼’를 개발했다. 당시에는 “도대체 뭐에 쓰겠느냐”는 반응이 대부분이었다. 하지만 그가 1992년 설립한 보스턴다이내믹스는 휴머노이드 로봇의 핵심 구동장치인 액추에이터 시스템이나 로봇의 점프를 제어하는 장치 등 독보적인 기술력을 인정받았고, 구글과 소프트뱅크를 거쳐 2021년 현대자동차에 인수됐다. 한 번쯤은 들어봤을 법한 4족 보행 로봇 ‘스폿’과 인간처럼 걷고 뛰는 ‘아틀라스’(사진)가 그의 작품이다. 아틀라스는 현시점에서 테슬라의 옵티머스와 함께 가장 뛰어난 산업용 휴머노이드로 평가받는다.
아이러니하게도 그는 최근 휴머노이드 열풍에 대해 차분했다. 레이버트 소장은 “휴머노이드 로봇이 얼마나 빨리 상용화될지에 대해 사람들은 지나치게 낙관적”이라고 짚었다. 또한 휴머노이드를 사람과 닮은 외형으로만 생각하는 천편일률적인 시각에도 선을 그었다. 주변 환경을 이해하고 의미 있는 의사소통을 하는 능력이 인간을 어설프게 닮은 얼굴보다 본질적이라고 했다. 다음은 일문일답.
-노동계에서 로봇의 생산 현장 투입에 대한 우려와 반발(지난 1월 현대차 노조는 “노사 합의 없이 단 한 대의 로봇도 현장에 들어올 수 없다”고 밝혔다)이 크다.
“진짜 질문은 ‘로봇을 이용해 노동력 부족 문제를 어떻게 해결할 것인가’이어야 한다. 많은 사람이 자신들의 일터에서 이직률이 높거나 필요한 기술을 가진 사람을 구하지 못한다고 이야기한다. 고령화, 젊은 사람들의 태도 변화, 출산율 감소까지 고려한다면 ‘앞으로 인류는 생산성을 어디에서, 어떻게 확보할 것인가’가 중요하다.”
그는 이날 ‘인공지능(AI)으로 그리는 미래도시의 일상’을 주제로 열린 서울시 주관 ‘스마트라이프위크(SLW) 2026’ 기조연설에서도 “로봇은 우리가 절실히 필요로 하는 노동력의 원천이다. (로봇을 통해) 생산성을 높은 수준으로 유지할 수 있는 노동력을 확보하는 것은 (인류가 얻게 될) 실질적인 기회”라고 밝혔다.
-피지컬 AI가 본격적으로 일상에 들어오면 가장 먼저 체감하게 될 변화는 무엇일까.
“일부는 이미 들어와 있다. 자율주행차나 한발 더 나아간 로보택시(미국·중국에서 상용화)는 지금도 이용할 수 있다. 이런 것들이 초기 단계의 변화다. 또 많은 창고와 공장에서 자동화가 이뤄지고 있다. 로봇이 시설을 점검하고 장비가 제대로 작동하는지 확인하는 데 사용된다. 다만 생각하는 모든 일이 실제 일어나기까지는 시간이 걸릴 것이다. 기술 개발은 물론, 정서·문화적으로 수용하는 데도 시간이 필요하다.”
그는 이날 기조연설에서도 거듭 강조했다. “어떤 로봇 기술은 사회적으로 받아들여지기까지 몇 년이 걸릴 것이고, 어쩌면 수십 년이 걸릴 수도 있다. 기술의 문제만은 아니다. 상당 부분은 문화의 문제다. 로봇 기술을 적용할 수 있는 모든 분야에 적응하기까지 한 세대가 걸릴 수도 있다.”
-휴머노이드 기술이 ‘퍼포먼스’를 넘어 경제적 가치를 창출하는 단계까지 왔다고 보는가.
“현재 휴머노이드 로봇이 할 수 있는 일은 상대적으로 제한적이다. 인간의 능력은 여전히 휴머노이드 로봇보다 뛰어나다. 인간보다 빨리 달리는 로봇을 봤고, 우리 팀도 곡예 동작을 할 수 있는 로봇을 만들었다. 하지만 사람을 다치게 하지 않고 벽에도 아무런 자국을 남기지 않으면서 집을 청소하는 것 같은 활동을 생각한다면 갈 길이 멀다. 휴머노이드 로봇이 얼마나 빨리 상용화될 것인지에 대해 사람들은 지나치게 낙관적이다.”
그는 외형에 집착하는 흐름에도 의문을 제기했다. “너무 많은 이들이 휴머노이드에 집중하고 있다. 휴머노이드란 대체 무엇인가. 팔 두 개, 다리 두 개, 머리 하나가 달려 있으면 모두 휴머노이드인가. 진정한 휴머노이드라면 자신의 환경을 이해하고, 의사소통을 할 수 있고, 어떤 지향이나 의지를 갖는 특성이 있어야 한다. 그런 의미에서 네 발 달린 로봇도 두 발로 걷는 로봇만큼 휴머노이드적일 수 있다.”
-공상과학(SF) 영화처럼 가정용 로봇이 인간과 유사한 모습일 필요는 없다는 얘긴가.
“유용한 기능을 갖추고, 가격이 적절하고, 가정환경에서 충분히 안전하면 (어떤 형태든) 상관없다고 생각한다. 문제를 일으키지 않을 만큼 충분히 똑똑해야 하겠지만, 어떻게 제어할 것인지에 대해서는 매우 신중해야 한다.”
-현재 RAI 연구소는 로봇의 어떤 능력에 집중하고 있나.
“우리가 이룬 진전 가운데 하나는 ‘강화학습(로봇이 시뮬레이션 환경에서 시행착오를 통해 훈련하며 제어, 경로 계획, 조작 기술을 향상시켜 복잡한 작업을 수행하도록 돕는 과정)’이다. 또 하나는 이동성과 길 찾기(내비게이션)이다. 로봇이 지하철을 타고 도시를 가로질러 식당이나 집을 찾아가서 그 안으로 들어갈 수 있을까. 아직 그런 일을 할 수 있는 로봇은 없다. 하지만 우리(인간)는 아주 쉽게 한다.
로봇이 실제 세상으로 나가 활동할 수 있도록 하는 요소도 연구하고 있다. 물리적인 움직임뿐 아니라 필요한 지식과 안전성도 중요하다. 특히 ‘손의 정교한 조작 능력’(manual dexterity)을 집중적으로 연구하고 있다. 로봇은 물체 하나를 집어 들고 움직이는 일을 할 수 있지만 사람이 무언가를 만들 때처럼 여러 부품을 동시에 쥐고 정밀하게 조작하거나 조립하는 일은 아직 하지 못한다.”
-정교한 조작 능력을 어떻게 발전시키는가.
“원격조작(teleoperation)을 통해 데이터를 수집해 이 문제를 해결하려 하고 있다. 예컨대 로봇에게 나사를 집어 구멍에 끼우는 법을 가르쳐야 한다면, 사람이 원격조작 장치를 이용해 로봇 손을 움직여 나사를 집고 끼우는 동작을 수백, 수천 번 반복해서 보여주는 식이다. 대규모 언어모델(LLM)이 인터넷에서 데이터를 찾아 활용한 것과 유사한 접근법이다. 우리도 그런 아이디어를 시험하고 있다.
컴퓨터 속 가상세계(시뮬레이터)를 사용하면 현실 세계에 연구실을 갖추지 않고도 이런 연구를 할 수 있다. 이런 게 강화학습의 장점이다. 정교한 조작 능력은 두뇌와 같은 기능만의 문제가 아니다. 하드웨어도 중요하다. 기존의 많은 로봇보다 정교한 조작 능력을 높이는 데 적합한 새로운 로봇 하드웨어 설계도 연구하고 있다.”
-어느 시점에서 로봇 기술과 관련, 인간이 결국 해냈다라고 말할 수 있을까.
“우리는 이미 여러 번 ‘해냈다’고 생각한다(웃음). 나에게 로봇 연구는 평생에 걸친 활동이다. 진전을 이룰 때마다 더 많은 아이디어와 다음 단계로 향하는 ‘문’을 열어준다. 하나의 정답만 있는 것은 아니다. 더 많은 것, 더 위대한 것을 할 기회가 계속 있을 뿐이다. 인간이 지금 어떤 일을 할 수 있다고 해서 그것으로 끝나는 것은 아니다. 인간은 매년 새로운 화두를 만들어 낸다. 언젠가는 로봇도 그렇게 될 것이라고 생각한다. 모든 과정은 목적지가 아니라 여정이다.”
■ 마크 레이버트는
1949년생으로 미국 노스웨스턴대 전기공학과를 졸업하고 1977년 매사추세츠공대(MIT)에서 생물을 모방한 보행 로봇으로 박사 학위를 받은 이후 50년 가까이 로봇 연구에 천착하고 있다. 1980년 카네기멜런대 교수로 부임해 가장 먼저 한 일도 로봇 연구실 ‘레그랩(leg lab)’을 꾸리는 것이었다. 이후 MIT로 자리를 옮겼고 1992년 보스턴 다이내믹스를 세워 30년 넘게 최고경영자(CEO)로 일했다. 네 발로 걷는 로봇개 ‘스폿’과 양팔로 물구나무를 서는 ‘아틀라스’가 그의 손에서 탄생했다. 지금은 2022년 현대차그룹이 설립한 ‘로보틱스&AI 연구소(RAI)’에서 차세대 AI 기반 로봇 기술 연구를 총괄하고 있다.
유규상·이범수 기자
Copyright © 서울신문. 무단전재, 재배포, AI 학습 및 활용 금지.
- 추성훈 “사랑하던 분, 생 마감” 충격…SNS 활동 중단
- “팬티 절반 이상 흘러내려”…‘놀토’서 아이돌 노출 사고
- 정보석 ‘머슬마니아’ 출신 아들 공개…“너무 멋있다” 감탄
- “최수종, 하희라 때리고 미안해서 이벤트” 헛소문 직접 해명한다
- ‘결혼 12년차’ 김윤주♥권정열 “아이 갖지 않는 이유” 솔직 고백
- “좋아요” 유부남 마동석 홀린 잘록허리 17살 연하女 정체 알고보니…‘인간 복숭아’
- ‘가슴 가려워’ 병원갔더니 “세제 바꿔라?”…결국 ‘이 암’ 진단받은 30대女, 죽음 준비 [월
- ‘책받침 여신’ 비비안 수 “20년 동안 숨겨왔다”…몸에 난 ‘이것’ [헬스픽]
- 류필립, ‘17살 연상’ 미나 떠나 미국 갔다 “스트레스 많이 받아” 무슨 일?
- “이미 2년 전 이혼”…6살 연하 미스코리아와 결혼한 개그맨 ‘충격 고백’