전기연구원, 달·화성 누빌 국산 탐사 로버용 구동기 개발 나서 …우주 모빌리티 기술 자립 ‘시동’
전체 맥락을 이해하기 위해서는 본문 보기를 권장합니다.
대한민국의 독자 기술로 개발한 탐사 로버가 달과 화성 표면을 누비는 시대를 앞두고 국내 연구진이 우주 모빌리티 핵심 부품의 국산화에 속도를 내고 있다.
한국전기연구원(KERI) 항공모빌리티추진연구팀 이지영 박사팀은 국내 우주 로봇 스타트업 ㈜무인탐사연구소(UEL)와 협력해 극한의 우주 환경에서도 작동할 수 있는 '탐사 로버용 구동 기술' 연구를 본격화한다고 18일 밝혔다.
이 글자크기로 변경됩니다.
(예시) 가장 빠른 뉴스가 있고 다양한 정보, 쌍방향 소통이 숨쉬는 다음뉴스를 만나보세요. 다음뉴스는 국내외 주요이슈와 실시간 속보, 문화생활 및 다양한 분야의 뉴스를 입체적으로 전달하고 있습니다.
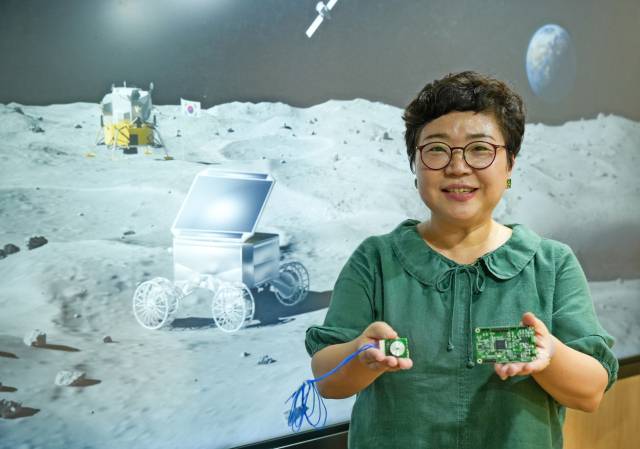
대한민국의 독자 기술로 개발한 탐사 로버가 달과 화성 표면을 누비는 시대를 앞두고 국내 연구진이 우주 모빌리티 핵심 부품의 국산화에 속도를 내고 있다.
한국전기연구원(KERI) 항공모빌리티추진연구팀 이지영 박사팀은 국내 우주 로봇 스타트업 ㈜무인탐사연구소(UEL)와 협력해 극한의 우주 환경에서도 작동할 수 있는 ‘탐사 로버용 구동 기술’ 연구를 본격화한다고 18일 밝혔다. 국산 부품의 실제 우주 운용 이력인 ‘우주 헤리티지(Space Heritage)’ 확보에도 나선다.
정부는 2032년 달 탐사를 목표로 하고 있다. 달 표면에서 실제 탐사 활동을 수행하기 위해서는 로버가 핵심 장비지만, 로버를 움직이는 우주급 액추에이터(구동기)는 대부분 외산에 의존하고 있어 기술 자립이 과제로 꼽힌다.
KERI 연구팀은 부품 전문기관인 KERI의 설계·분석 역량과 우주 로봇 시스템 개발기업 UEL의 현장 경험을 결합해 구동기 국산화에 나섰다.
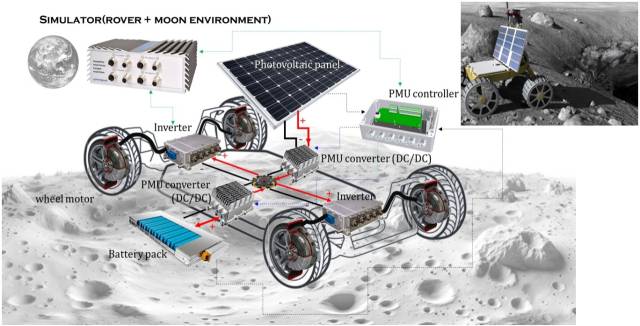
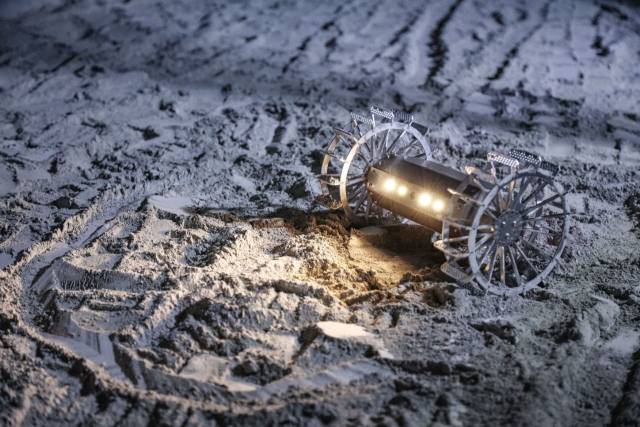
현재 달 표면의 약 125℃ 고온과 고진공, 모래 먼지 등 극한 환경에서 운용할 수 있는 모터와 전력변환장치를 연구하고 있다. 총중량 25㎏ 이하 로버가 10도 경사를 오르고 시속 4m로 이동할 수 있는 구동 시스템이 대상이다.
또 가상의 우주 환경을 컴퓨터로 구현해 부품 성능을 실시간 검증하는 ‘실시간 성능 검증 시스템(HILS)’을 구축해 다양한 운용 조건에서 기술 완성도를 높이고 있다.
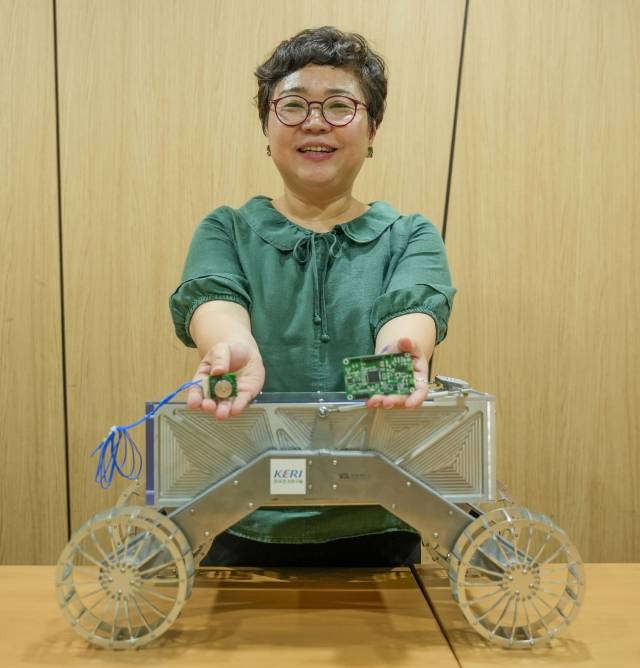
실제 우주 환경에서의 실증도 추진한다. KERI는 UEL과 함께 올해 10월 예정된 누리호 5차 발사에서 UEL의 제어보드 등 일부 부품의 우주 환경 실증을 지원한다. 실증 데이터를 지상 연구에 반영하고 향후 모터를 포함한 전기구동 시스템 전체로 실증 범위를 확대할 계획이다.
연구팀은 또 우주용 모터와 인버터의 성능을 실제 측정 데이터로 분석하고 제작사와 약 5개월간 기술 협의를 거쳐 추가 검토가 필요한 특성을 규명하는 등 부품 독립 검증 역량도 확보했다.
이명용 기자 mylee@knnews.co.kr
Copyright © 경남신문의 콘텐츠는 저작권법의 보호를 받는 바, 무단전재·크롤링·복사·재배포를 금합니다.