KAIST 로봇 라이보2 마라톤 완주…배터리 교체 없이 42.195km
전체 맥락을 이해하기 위해서는 본문 보기를 권장합니다.
KAIST 연구진이 개발한 사족보행로봇 '라이보2(RAIBO2)'가 42.195km 마라톤 풀코스를 배터리 충전·교체 없이 완주한 성과가 저명한 국제학술지 '네이처'에 게재됐다.
황보 교수는 "라이보2는 더 큰 배터리를 얹어서 멀리 달린 로봇이 아니라 배터리에 저장된 에너지를 실제 이동거리로 최대한 많이 바꾸도록 로봇 전체를 다시 설계한 결과"라며 "높은 운동 성능과 에너지 효율을 동시에 확보하기 위해 로봇 전체를 어떻게 설계해야 하는지를 실제 마라톤 데이터로 입증했다"고 말했다.
이 글자크기로 변경됩니다.
(예시) 가장 빠른 뉴스가 있고 다양한 정보, 쌍방향 소통이 숨쉬는 다음뉴스를 만나보세요. 다음뉴스는 국내외 주요이슈와 실시간 속보, 문화생활 및 다양한 분야의 뉴스를 입체적으로 전달하고 있습니다.
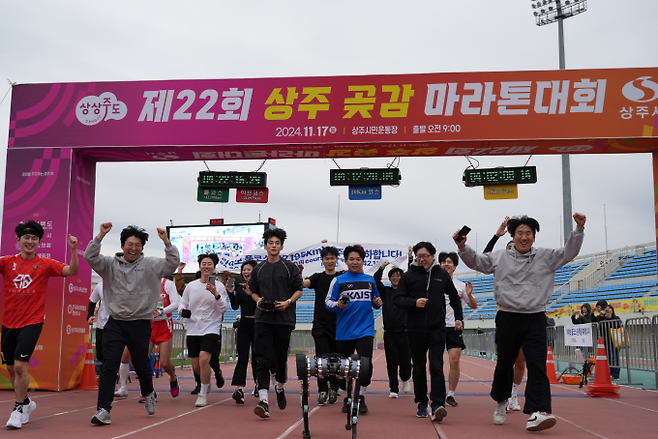
KAIST 연구진이 개발한 사족보행로봇 '라이보2(RAIBO2)'가 42.195km 마라톤 풀코스를 배터리 충전·교체 없이 완주한 성과가 저명한 국제학술지 '네이처'에 게재됐다. 연구팀은 연구성과를 바탕으로 실제 산업 현장에서 사용할 수 있는 로봇 제품화도 추진한다.
KAIST는 황보제민 기계공학과 교수팀이 개발한 라이보2의 장거리 주행 기술과 마라톤 완주 결과가 23일(현지시간) 네이처에 논문으로 게재됐다고 밝혔다. 사족보행 로봇 연구가 네이처 본지에 게재된 것은 처음이고 국내에서 수행된 로봇 연구가 게재된 것 역시 이번이 첫 사례다.
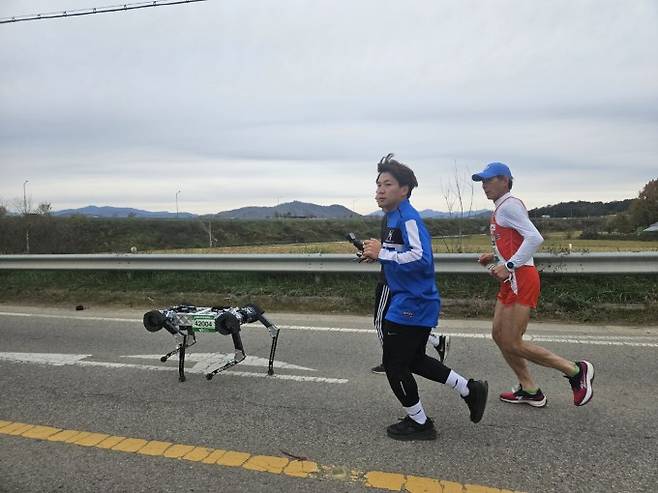
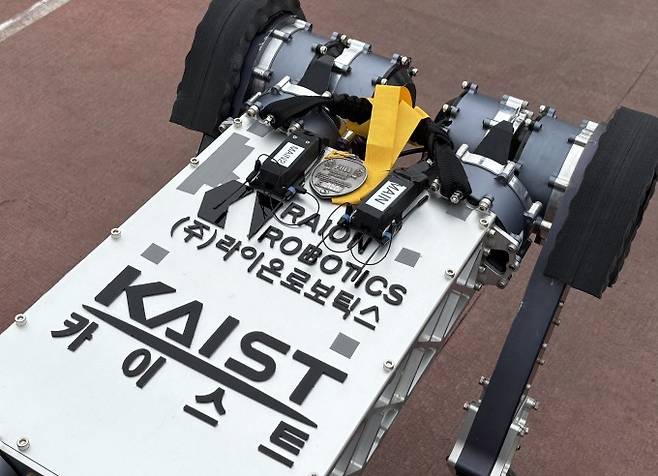
라이보2는 2024년 11월 열린 상주 곶감 마라톤 대회에서 배터리 충전이나 교체 없이 풀코스를 4시간 19분 52초 만에 완주했다. 사족보행로봇이 일반 마라톤 대회 풀코스를 완주한 사례로는 처음이다. 현재까지도 보행 로봇이 배터리 교체 없이 정규 마라톤 풀코스를 완주한 유일한 기록이다.
산업 현장에서는 로봇을 장시간 운용하기 위한 에너지 효율과 발열, 배터리, 구동장치 안정성이 주요 과제로 제시된다. 연구팀은 장거리 주행을 배터리나 모터 등 개별 부품의 성능이 아니라 로봇 전체의 시스템 문제로 접근했다.
사족보행로봇은 바퀴 달린 로봇과 달리 서 있는 동안에도 관절 모터가 몸을 계속 지탱해야 한다. 다리를 앞뒤로 움직일 때 관절과 감속기에서 마찰이 발생하고 발이 땅에 닿을 때마다 충격과 미끄러짐으로 에너지를 잃는다. 모터와 전기회로에서도 열이 발생한다.
라이보2는 다리를 가볍게 설계해 움직임과 충돌에서 발생하는 손실을 줄이고 전력 손실이 적은 모터와 구동회로를 적용했다. 모터를 정밀 제어하는 모터 드라이버까지 자체 개발해 배터리에서 발끝까지 이어지는 전체 에너지 흐름을 최적화했다.
황보 교수가 대표를 맡아 2023년 설립된 KAIST 교원창업기업 라이온로보틱스는 고속·고정밀 로봇 물리 시뮬레이션 플랫폼 ‘라이심(RAISIM)’을 통해 라이보를 작동하는 인공지능(AI)을 학습시켰다.
가상환경 속의 라이보2는 기체를 실제로 움직이지 않고도 다양한 보행 동작과 지형 조건을 빠르게 반복해서 경험했다. 라이보2는 데이터를 통해 착지 충격과 미끄러짐, 불필요한 관절 움직임과 전력 소비를 줄이는 AI 보행제어 기술을 훈련했다. 강화학습으로 훈련한 보행제어 기술은 착지 충격과 미끄러짐, 불필요한 관절 전류를 최소화했다.
에너지 효율을 끌어올린 결과 라이보2는 마라톤에서 평균 시속 약 9.7km로 달리고도 배터리가 남았다. 실주행 데이터를 탑재 가능 배터리 용량에 적용하면 충전 한 번에 약 65km까지 이동할 수 있는 것으로 분석된다.
마라톤이 진행되는 동안 연구진은 로봇 내부의 전압과 전류, 관절별 소비전력, 온도와 배터리 상태를 실시간으로 기록했다. GPS로 측정한 위치·속도·고도 정보도 로봇 내부 데이터와 동기화했다. 장거리 주행 성능을 반복해 분석하고 검증할 수 있는 과학적 근거를 확보한 셈이다.
황보 교수는 "라이보2는 더 큰 배터리를 얹어서 멀리 달린 로봇이 아니라 배터리에 저장된 에너지를 실제 이동거리로 최대한 많이 바꾸도록 로봇 전체를 다시 설계한 결과"라며 "높은 운동 성능과 에너지 효율을 동시에 확보하기 위해 로봇 전체를 어떻게 설계해야 하는지를 실제 마라톤 데이터로 입증했다"고 말했다.
라이온로보틱스는 기계 구조와 전장, 모터 드라이버, 소프트웨어와 AI까지 자체 설계 역량을 기반으로 라이보2의 장거리 주행 기술을 산업용 사족보행 로봇으로 확장할 계획이다.
산업에 쓰이는 상용 제품으로 발전하려면 여러 대의 로봇에서 동일한 성능을 안정적으로 구현하면서 생산비용도 낮춰야 한다. 방수·방진과 넓은 사용 온도 범위, 충격·진동에 대한 내구성, 전자파 간섭·적합성(EMI·EMC) 등 산업 현장이 요구하는 신뢰성도 함께 확보해야 한다.
황보 교수는 "세계 최고 수준의 에너지 효율과 보행 성능을 실제 산업 현장에서 누구나 안정적으로 사용할 수 있는 제품으로 구현하는 것이 라이온로보틱스의 다음 목표"라고 밝혔다.
<참고 자료>
- doi.org/10.1038/s41586-026-11102-5
[이병구 기자 2bottle9@donga.com]
Copyright © 동아사이언스. 무단전재 및 재배포 금지.